[笔记] MOOC 机器人操作系统入门 ROS --(三) 通信架构(上) [未完]
文章目录
ROS 通信架构 (计算图级)
PR2 机器人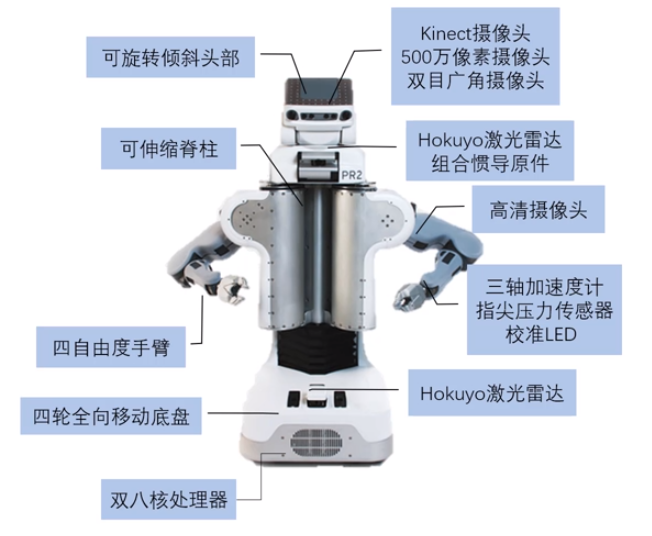
管理之间进程和通信
1.需要一个管家master,管理这些进程
即 master 节点管理器
每个节点(node)启动,都要向master注册
其管理node之间的通信
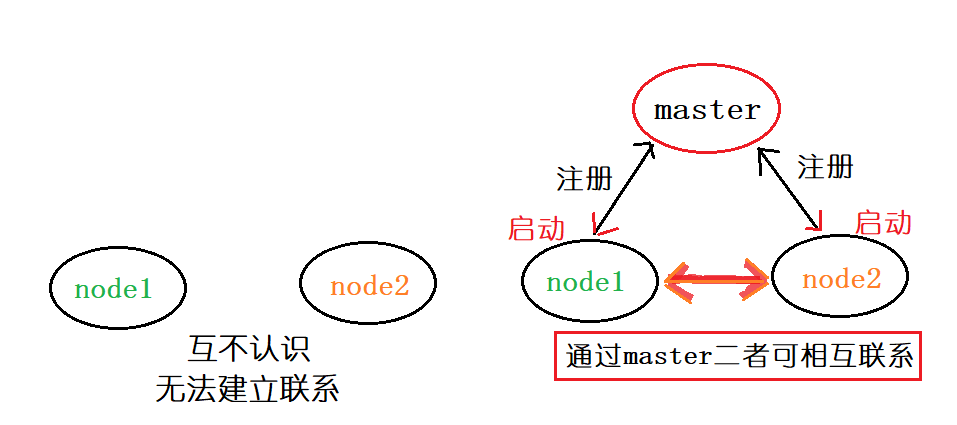
所以,启动ros,首先启动master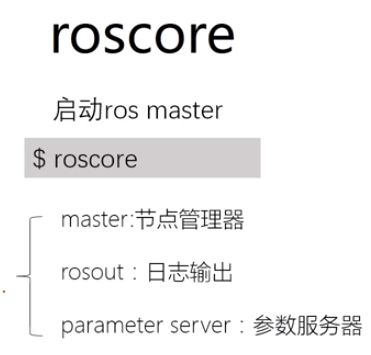
在命令行输入roscore
会启动master,同时也会启动rosout和parameter server
rosout |
parameter server |
|---|---|
| 系统有哪些error,warning | 进行参数配置 |
2.启动具体ros程序(node)
一个node就是一个进程
是pkg文件中可执行文件的实例
这些只可执行文件,比如:
- c++
- .py
- .sh (shell脚本)
运行后,被加载到内存中,成为node
可执行文件是静态的,而node是动态的
一般来说,每个节点是有特定功能的
启动方法:
rosrun [pkg_name] [node_name]| 其他命令 | 功能 |
|---|---|
| rosnode list | 列出当前运行node的信息 |
| rosnode info [node_name] | 显示某个node的详细信息 |
| rosnode kill [node_name] | 结束某个node |
roslaunch启动master和多个node
roslaunch [pkg_name] [file_name.launch]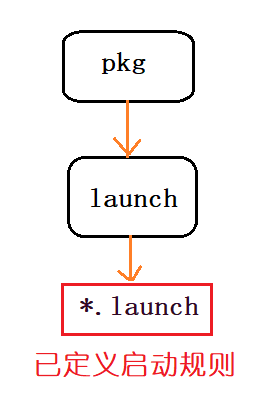
launch文件的写法:
具体参见官方网页
<launch>             <!--根目录-->
    <node>           <!--需要启动的node和参数-->
    <include>        <!--包含其他launch文件-->
    <machine>        <!--指定运行的机器-->
    <env-loader>     <!--设置环境变量-->
    <param>          <!--定义参数到参数服务器-->
    <rosparam>       <!--启动yaml文件参数到参数服务器-->
    <arg>            <!--定义参数,传入到launch文件中-->
    <remap>          <!--设定参数映射-->
    <group>          <!--设定命名空间-->
</launch>            <!--根目录-->
以下是运行PR2机器人时所需要运行的节点
我们运行时只需要运行launch文件即可
roslaunch pr2_bringup pr2.launch以下为我在Linux16.04下的操作
先到官方下载的文件夹下
roslaunch robot_sim_demo robot_spawn.launch 然后会出现仿真环境
再回头看命令框中内容
以上是参数服务器
然后是节点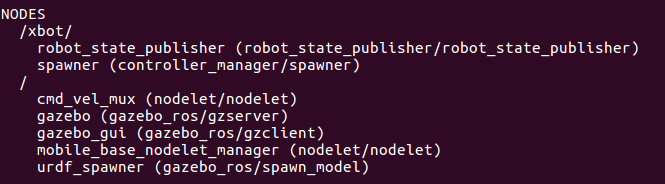
robot_state_publisher 自身状态spawner 启动机器人模型cmd_vel_mux速度选择器gazebo后端gazebo_gui前段展示mobile_base_nodelet_manager控制底盘运动urdf_spawner和机器人自身结构有关系
每个node都是一个进程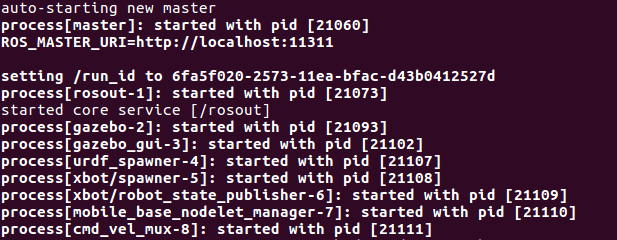
master进程
常伴随启动的rosout
我们现在可以查看有哪些node在运行rosnode list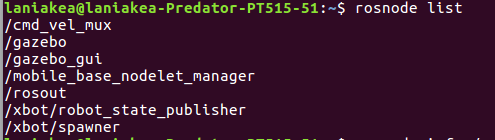
查看某一个node信息rosnode info /cmd_vel_mux 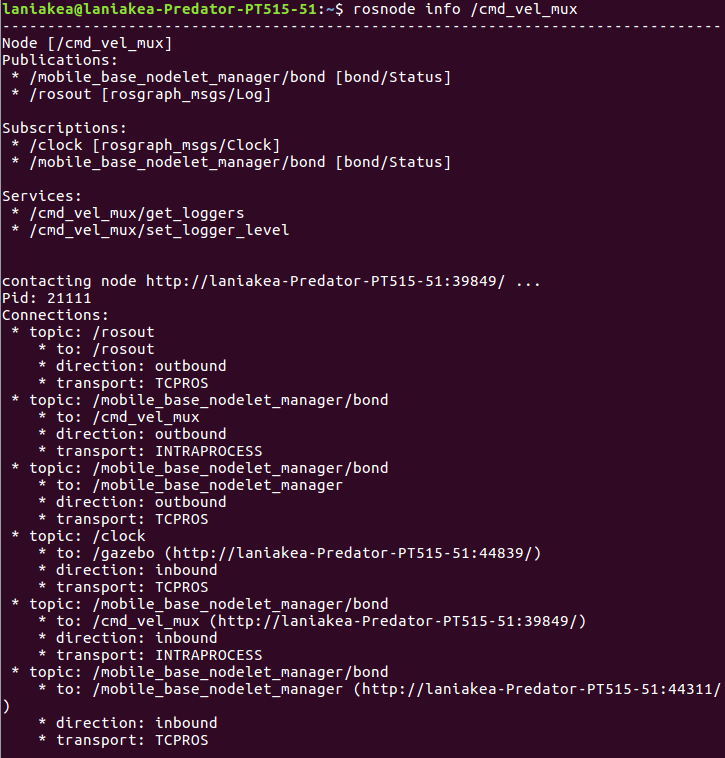
可以看到其发布的topic,订阅的
再运行
rosrun robot_sim_demo robot_keyboard_teleop.py会显示操作按键
i前进l左转r右转k停
再在另外一个命令框中查看node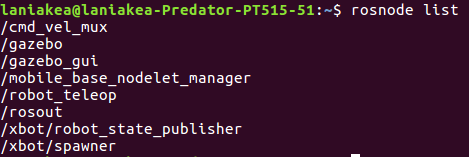
多出来一个/robot_teleop
然后我们再运行一个node
rosrun image_view image_view image:=/camera/rgb/image_raw
评论
登录后参与技术讨论,分享你的经验与见解。
登录 / 注册暂无评论