CV-2020-实践:06 相机标定
文章目录
CV-2020-实践:06 相机标定
相机标定的实验是下一步AR实验的准备工作,这次实践的主要目的是了解相机标定的原理,并用OpenCV完成标定工作。
You don't make a photograph just with a camera. You bring to the act of photography all the pictures you have seen, the books you have read, the music you have heard, the people you have loved. -- Ansel Adams
1. 相机标定原理
-
有关图像成像的原理,世界坐标系、相机坐标系、图像坐标系和像素坐标系之间的转换,在计算机图形学中有所介绍,这里不再作出详细的介绍,大家可以自行学习。矩阵描述如下,
$$ \begin{aligned} Z_c\begin{bmatrix}v\\u\\1\end{bmatrix} &=\begin{bmatrix}\frac{1}{dx}&0&u_0\\0 &\frac{1}{dy}&v_0\\0&0&1\end{bmatrix} \begin{bmatrix}f&0&0&0\\0&f&0&0\\0&0&0&1\end{bmatrix} \begin{bmatrix}R&t\\0^T&1\end{bmatrix} \begin{bmatrix}X_W\\Y_W\\Z_W\\1\end{bmatrix}\\ &=\begin{bmatrix}a_x&0&u_0&0\\0&a_y&v_0&0\\0&0&1&0\end{bmatrix} \begin{bmatrix}R&t\\0^T&1\end{bmatrix} \begin{bmatrix}X_W\\Y_W\\Z_W\\1\end{bmatrix}\\ &=KM\begin{bmatrix}X_W\\Y_W\\Z_W\\1\end{bmatrix} \end{aligned} $$
- 其中,$a_x=\frac{f}{dx}$, $a_y=\frac{f}{dy}$
- $K$:内部参数矩阵,只包含焦距、主点坐标等只由相机的内部结构决定的参数,$a_x,a_y,u_0,v_0$叫做北部参数。
- $M$:外部参数矩阵,包含旋转矩阵和平移向量,这些是由相机坐标参数相对于世界坐标系的位置决定的,$R$和$t$叫做外部参数,$M$叫做投影矩阵。
-
以上的针孔模型是一个理想的模型,但由于实际镜头加工精度的问题,实际成像和理想成像之间会存在不同程度的畸变(主要有径向畸变和切向畸变两种)。
- 径向畸变:沿着透镜半径方向分布的畸变
- 切向畸变:由于透镜本身与成像平面不平行而产生的
2. 标定图片准备
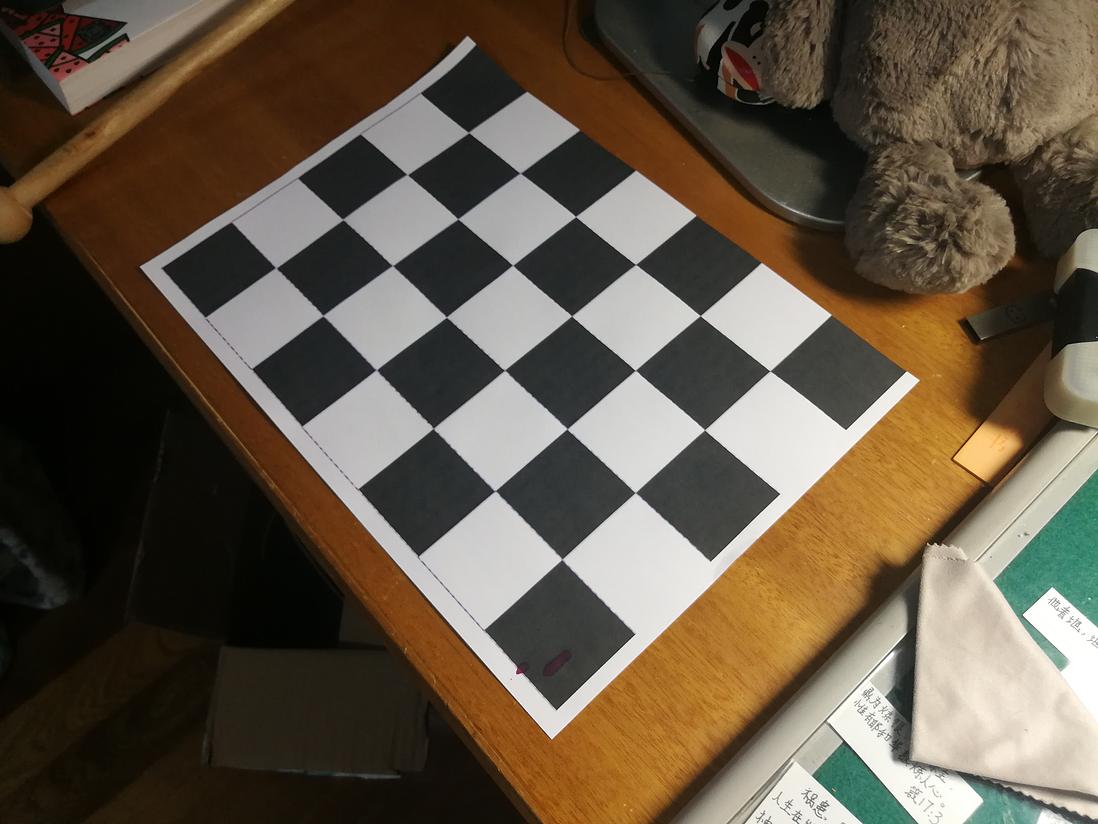
- 为进行相机标定,我们需要准备一些标定图,一般是使用黑白相间的矩形构成的棋盘图,如下,

- 我们使用需要标定的设备对棋盘图拍摄,一般取20张从不同方位、不同角度拍摄的图像,示例如下,
- 为提高计算效率,大家可以对图片进行压缩,这里给出一个网站:http://www.bejson.com/ui/comp...
3. 相机标定实验
- 这里直接给出自己的标定代码,大家可以对照着实现自己的实验,
#include <iostream>
#include <opencv2/opencv.hpp>
#include <opencv2/core/core.hpp>
#include <opencv2/highgui/highgui.hpp>

using namespace std;
using namespace cv;

int main(int argc, const char * argv[]) {
    vector<vector<Point2f>> cornerss;
    vector<vector<Point3f>> worldPointss;

    //初始世界坐标系的点
    vector<Point3f> worldPoints;
    for(int i=0; i<4; i++){
        for(int j=0; j<6; j++){
            worldPoints.push_back(Point3f(i*1.0, j*1.0, 0.0f));
        }
    }

    //逐一处理图片,得到角点
    Mat img, img_gray;
    for(int i=0; i<20; i++){
        cout<<"[处理图片 "<<i<<"]\n";
        cout<<"- 1. 读入图片\n";
        img = imread("/Users/jireh/Documents/Project/2020/DIP-Lab4-Lab/Camera-Calibration/img-压缩/"+to_string(i)+".jpg");
        imwrite( "/Users/jireh/Documents/Project/2020/DIP-Lab4-Lab/Camera-Calibration/img-结果/"+to_string(i)+"-0.jpg",img);
        img_gray = imread("/Users/jireh/Documents/Project/2020/DIP-Lab4-Lab/Camera-Calibration/img-压缩/"+to_string(i)+".jpg",0);

        cout<<"- 2. 计算角点\n";
        vector<Point2f> corners;
        bool foundCorners = findChessboardCorners(img, Size(6,4), corners);
        Mat img1 = img.clone();
        if(foundCorners){
            drawChessboardCorners(img, Size(6,4), corners, foundCorners);
            imwrite( "/Users/jireh/Documents/Project/2020/DIP-Lab4-Lab/Camera-Calibration/img-结果/"+to_string(i)+"-1.jpg",img);
            //imshow("2. 角点计算结果", img);
        }

        cout<<"- 3. 获取内角点精确信息\n";
        foundCorners = find4QuadCornerSubpix(img_gray, corners, Size(6,4));
        if(foundCorners){
            drawChessboardCorners(img1, Size(6,4), corners, foundCorners);
            //imshow("3. 提取亚像素信息后结果", img1);
            imwrite( "/Users/jireh/Documents/Project/2020/DIP-Lab4-Lab/Camera-Calibration/img-结果/"+to_string(i)+"-2.jpg",img1);
            cornerss.push_back(corners);
            worldPointss.push_back(worldPoints);
        }
    }

    //利用角点进行相机标定
    cout<<"\n[相机标定]\n";
    ofstream opt("/Users/jireh/Documents/Project/2020/DIP-Lab4-Lab/Camera-Calibration/data-结果/相机参数.txt");
    Mat cameraMatrix;
    Mat distCoeffs;
    vector<Mat> rvecs, tvecs;

    calibrateCamera(worldPointss, cornerss, img.size(), cameraMatrix, distCoeffs, rvecs, tvecs);
    opt<<" - cameraMatrix/相机内参矩阵: "<<cameraMatrix.rows << "x" << cameraMatrix.cols << endl;
    opt << cameraMatrix.at<double>(0, 0) << " " << cameraMatrix.at<double>(0, 1) << " "
         << cameraMatrix.at<double>(0, 2) << endl;
    opt << cameraMatrix.at<double>(1, 0) << " " << cameraMatrix.at<double>(1, 1) << " "
         << cameraMatrix.at<double>(1, 2) << endl;
    opt << cameraMatrix.at<double>(2, 0) << " " << cameraMatrix.at<double>(2, 1) << " "
    << cameraMatrix.at<double>(2, 2) << endl <<endl;

    opt<<" - disCoeffs/相机畸变矩阵: "<<distCoeffs.rows << "x" << distCoeffs.cols << endl;
    opt << distCoeffs << endl;
    for (int i = 0; i < distCoeffs.cols; i++) {
        opt << distCoeffs.at<double>(0, i) << " ";
    }
    opt<<endl;

    opt.close();
    /*cout<<" - cameraMatrix/相机内参矩阵: "<<cameraMatrix.rows << "x" << cameraMatrix.cols << endl;
    cout << cameraMatrix.at<double>(0, 0) << " " << cameraMatrix.at<double>(0, 1) << " "
         << cameraMatrix.at<double>(0, 2) << endl;
    cout << cameraMatrix.at<double>(1, 0) << " " << cameraMatrix.at<double>(1, 1) << " "
         << cameraMatrix.at<double>(1, 2) << endl;
    cout << cameraMatrix.at<double>(2, 0) << " " << cameraMatrix.at<double>(2, 1) << " "
    << cameraMatrix.at<double>(2, 2) << endl <<endl;

    cout<<" - disCoeffs/相机畸变矩阵: "<<distCoeffs.rows << "x" << distCoeffs.cols << endl;
    cout << distCoeffs << endl;
    for (int i = 0; i < distCoeffs.cols; i++) {
        cout << distCoeffs.at<double>(0, i) << " ";
    }
    cout<<endl;*/

    //评估标定效果,矫正图片
    Mat dst;
    opt.open("/Users/jireh/Documents/Project/2020/DIP-Lab4-Lab/Camera-Calibration/data-结果/评估结果.csv");
    opt<<"图片"<<",";
    for(int i=0; i<24; i++) opt<<i<<",";
    opt<<"平均距离"<<endl;

    for(int i=0; i<20; i++){
        cout<<"[评价图片 "<<i<<"]\n";
        cout<<"- 1. 读入图片\n";
        opt<<i<<",";
        img = imread("/Users/jireh/Documents/Project/2020/DIP-Lab4-Lab/Camera-Calibration/img-压缩/"+to_string(i)+".jpg");

        cout<<"\n- 2. 评价标定结果\n";
        vector<Point2f> corners_after;
        projectPoints(worldPointss[i], rvecs[i], tvecs[i], cameraMatrix, distCoeffs, corners_after);

        double distance[4*6];
        double distance_mean = 0.0;
        for(int k=0; k<24; k++){
            distance[k] = sqrt((powf((corners_after[k].x-cornerss[i][k].x),2) + powf((corners_after[k].y-cornerss[i][k].y),2)));
            //cout<<"--距离"<<k<<": "<<distance[k]<<endl;
            opt<<distance[k]<<",";

            distance_mean += distance[k];
        }
        cout<<"--平均距离: "<<distance_mean/24<<endl;
        opt<<distance_mean/24<<endl;

        cout<<"\n- 3. 根据标定结果矫正\n";
        undistort(img, dst, cameraMatrix, distCoeffs);
        imwrite( "/Users/jireh/Documents/Project/2020/DIP-Lab4-Lab/Camera-Calibration/img-结果/"+to_string(i)+"-3.jpg",dst);
        //imshow("结果图像",dst);
    }

    std::cout << "\n[完成]\n";
    return 0;
}
评论
登录后参与技术讨论,分享你的经验与见解。
登录 / 注册暂无评论