增量式PID和位置式PID的理解
文章目录
前言:连续时间下的PID公式如下图
但是在FPGA或者单片机中,要想使用PID算法责任必须是离散的时间采样点,如下图
1.分别分析连续和离散下的PID分量(下面的表述再乘上K)
下图是表示连续时间下,P(t)的表达式,表示该点时间状态下实际值与目标值直接的偏差。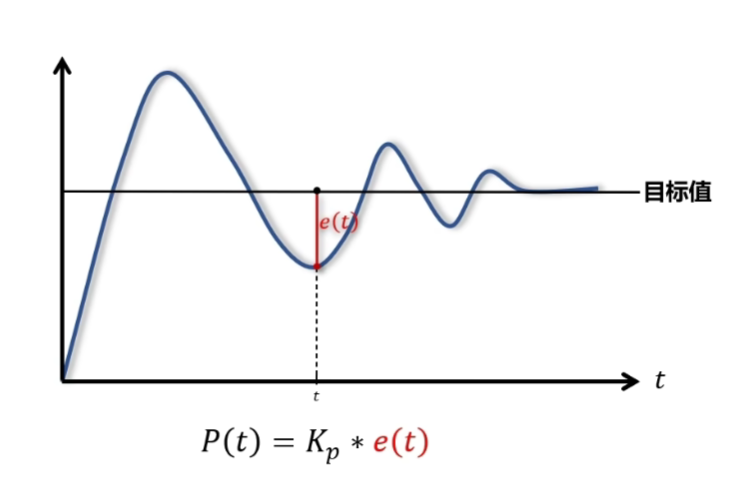
下图是表示离散时间下,P(x)的表达式,表示该点x状态下实际值与目标值直接的偏差。
下图是表示连续时间下,I(t)的表达式,表示该点时间状态下图中三块面积之和,即对该点时间下的偏差的累计积分。
下图是表示离散时间下,I(x)的表达式,表示该点x下图每块矩形面积之和,矩形面积等于该点状态偏差和△t的乘积。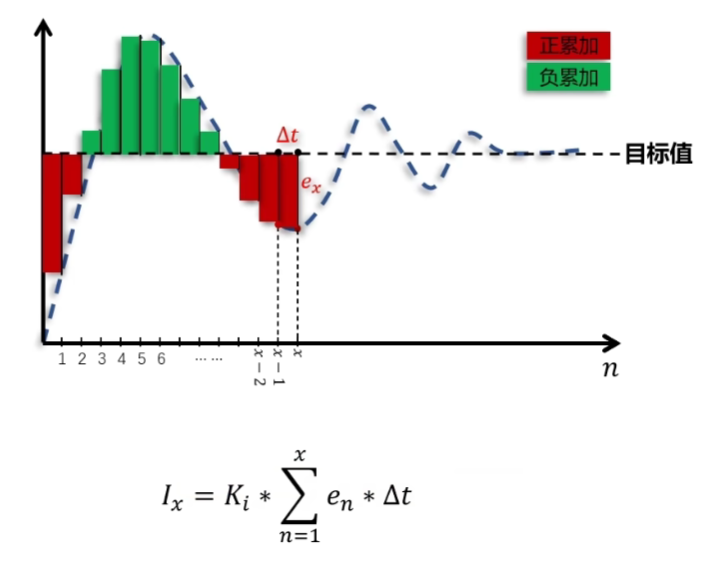
下图是表示连续时间下,D(t)的表达式,表示该点时间状态下偏差的微分。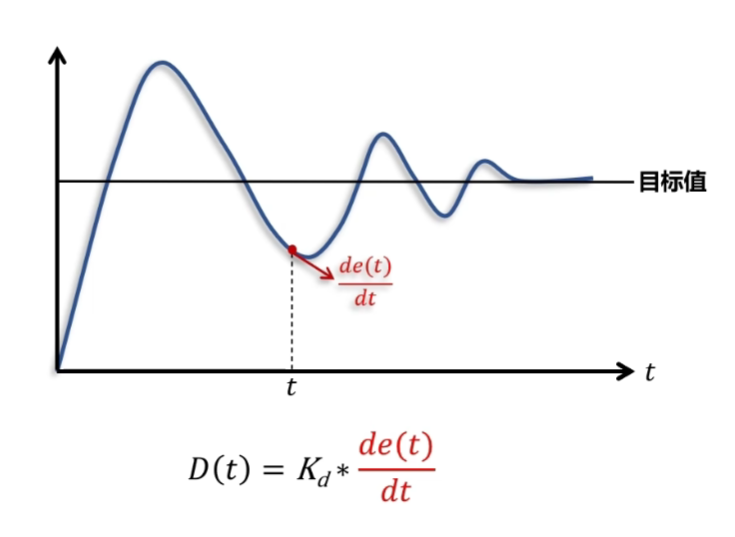
下图是表示连续时间下,D(x)的表达式,表示该点x状态下x和x-1偏差的差分除以采样时间单位△t。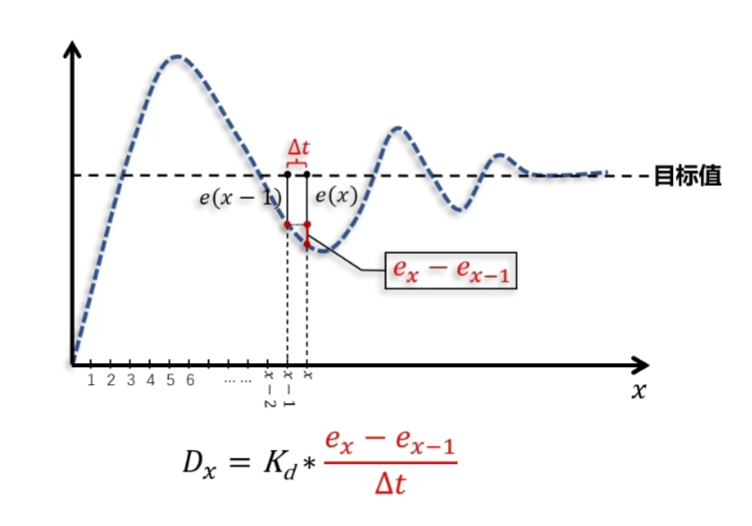
2.离散PID表达式和位置式PID
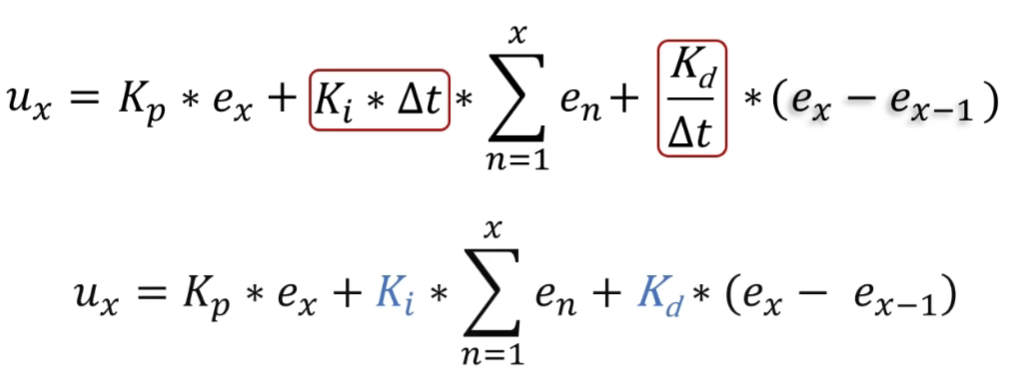
由于时间采样间隔为一个常量,和Ki,Kd合并,得到新的常数设为Ki,Kd。这就得到了PID的离散表达式,也称为位置式PID。
3.增量式PID
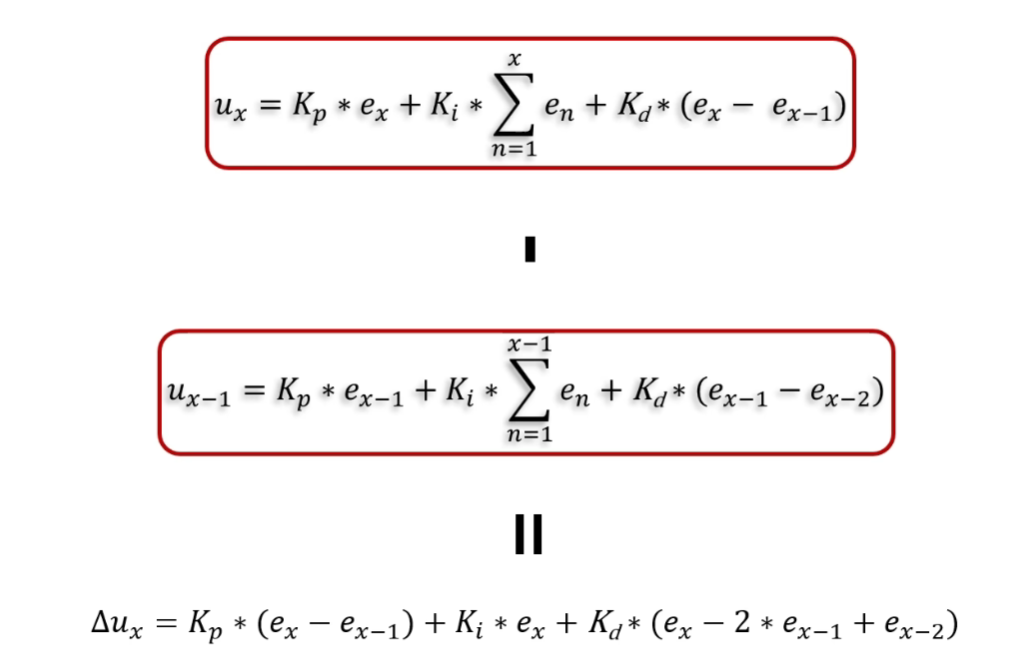
其实增量式PID就是上图,当前点和上一个点的ux相减得到。
4.总结
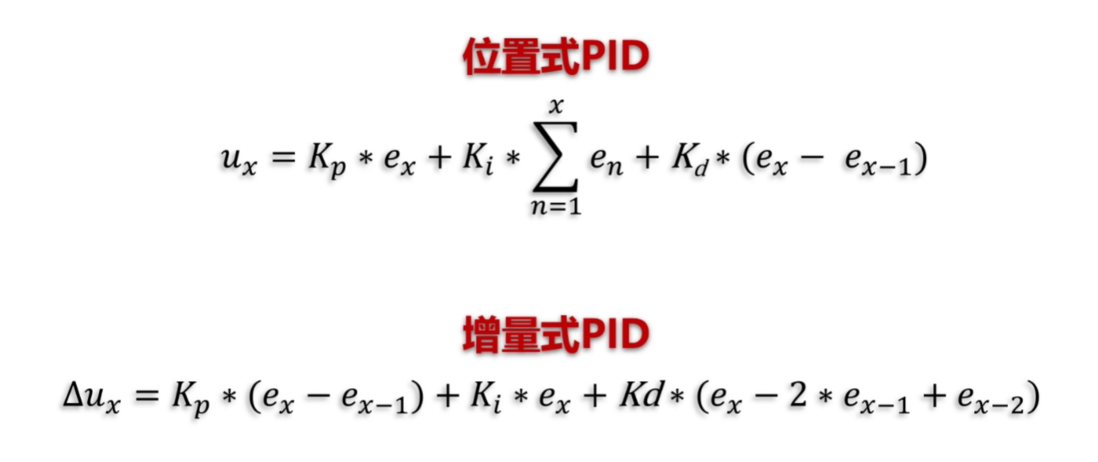
化简增量式PID公式就得到上述两个公式,实质两种只是同一个式子的不同表达方式。
图来自b站up:洋葱auto
评论
登录后参与技术讨论,分享你的经验与见解。
登录 / 注册暂无评论