stm32F4 控制舵机

文章目录
正点原子stm32f407开发板
对于一般的舵机来说,所对应的PWM波的周期为20ms,即舵机接收的PWM信号频率为50HZ。
其空占比与转动角度的关系。普通舵机的舵量是0~180°。脉冲宽度范围 0.5ms ~ 2.5ms
0.5ms/20ms = 0 度

1.0ms/20ms = 45 度

1.5ms/20ms = 90 度

2.0ms/20ms = 135 度

2.5ms/20ms = 180 度


本文代码参考正点原子stm32f4 pwm输出教程代码而修改得来。
修改的地方:
使用了PA0复用定时器TIM2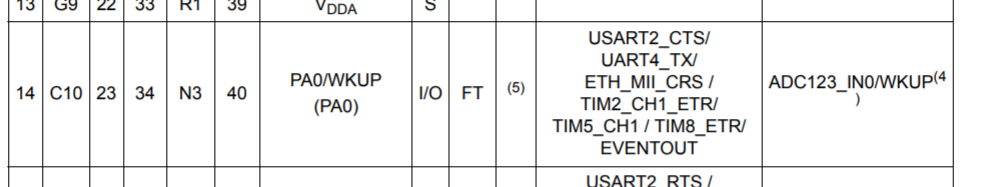
主函数
int main(void)
{


    NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);//设置系统中断优先级分组2
    delay_init(168);  //初始化延时函数
     TIM2_PWM_Init(200-1,8400-1);    //84M/8400/200=50hz. 此处的200就是计数器的比较值 e.g.175/200*20ms=17.5ms    得脉冲宽度:20ms-17.5ms=2.5ms
   while(1)
    {


         delay_ms(1000);
        TIM_SetCompare1(TIM2,175);    //修改比较值,修改占空比对应180度

        delay_ms(1000);
        TIM_SetCompare1(TIM2,180);    //修改比较值,修改占空比对应180度

        delay_ms(1000);
        TIM_SetCompare1(TIM2,185);    //修改比较值,修改占空比对应180度

        delay_ms(1000);
        TIM_SetCompare1(TIM2,190);    //修改比较值,修改占空比对应180度
        delay_ms(1000);
        TIM_SetCompare1(TIM2,195);    //修改比较值,修改占空比对应180度

    }
}
pwm.c文件
//TIM2 PWM部分初始化
//PWM输出初始化
//arr:自动重装值
//psc:时钟预分频数
void TIM2_PWM_Init(u32 arr,u32 psc)
{


    GPIO_InitTypeDef GPIO_InitStructure;
    TIM_TimeBaseInitTypeDef  TIM_TimeBaseStructure;
    TIM_OCInitTypeDef  TIM_OCInitStructure;

    RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM2,ENABLE);      //TIM2时钟使能
    RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOA, ENABLE);     //使能PORTA时钟

    GPIO_PinAFConfig(GPIOA,GPIO_PinSource0,GPIO_AF_TIM2); //GPIOA0复用为定时器2

    GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0;           //GPIOA0
    GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;        //复用
    GPIO_InitStructure.GPIO_Speed = GPIO_Speed_100MHz;    //速度100MHz
    GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;      //推挽复用输出
    GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP;        //上拉
    GPIO_Init(GPIOA,&GPIO_InitStructure);              //初始化PA0

    TIM_TimeBaseStructure.TIM_Prescaler=psc;  //定时器分频
    TIM_TimeBaseStructure.TIM_CounterMode=TIM_CounterMode_Up; //向上计数模式
    TIM_TimeBaseStructure.TIM_Period=arr;   //自动重装载值
    TIM_TimeBaseStructure.TIM_ClockDivision=TIM_CKD_DIV1;

    TIM_TimeBaseInit(TIM2,&TIM_TimeBaseStructure);//初始化定时器2

    //初始化TIM2 Channel PWM模式
    TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM1; //选择定时器模式:TIM脉冲宽度调制模式1
     TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; //比较使能输出
    TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_Low; //输出极性:TIM输出比较极性低
    TIM_OCInitStructure.TIM_Pulse = 0;//比较初始值
    TIM_OC1Init(TIM2, &TIM_OCInitStructure);  //根据T指定的参数初始化外设TIM2 OC1

    TIM_OC1PreloadConfig(TIM2, TIM_OCPreload_Enable);  //使能TIM2在CCR1是的预装载寄存器

    TIM_ARRPreloadConfig(TIM2,ENABLE);//ARPE使能

    TIM_Cmd(TIM2, ENABLE);  //使能TIM2
}
头文件自己写
完成!!!
评论
登录后参与技术讨论,分享你的经验与见解。
登录 / 注册暂无评论