[笔记]MOOC 机器人操作系统入门 ROS --(二)Workplace
文章目录
catkin 工作空间与编译系统

- carkin workplace
catkin 为ros定制的编译构建系统,对cmake的扩展catkin workplace组织和管理功能包的文件夹,以catkin为工具编译catkin workplace需要用指令来创建
catkin_make 初始化工作空间
mkdir -p ~/catkin_ws/src
cd ~/catkin_ws/
catkin_make
编译
cd ~/catkin_ws/ #回到工作空间
catkin_make
source ~/catkin_ws/devel/setup.bash
#source用来刷新环境使之生效
执行完以上步骤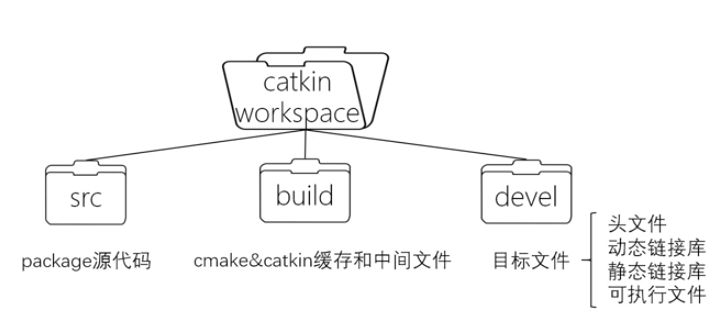
我们的代码只在src文件夹中编写,剩下两个是在catkin_make中自动生成。
因此,我们主要关注src中的文件——功能包package
package是carkin编译的基本单元
Package 组成
package是ros的基本组织形式
carkin编译的基本单元
一个package可以包含多个可执行文件(节点)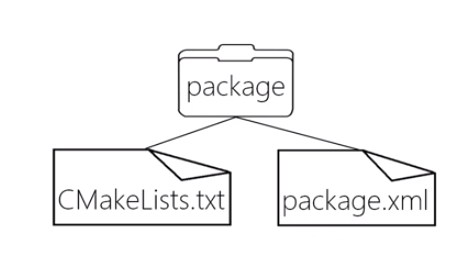
最简package
CMakeList.txt
CMakeList.txt 指定catkin编译规则
比如:源文件、依赖项、目标文件
cmake_minimum_required() 指定catkin最低版本project() 指定软件包名find_package() 指定编译时需要的依赖项add_message_files()/add_service_files()/ add_action_files() 添加消息文件/服务文件/动作文件generate_messages() 生成消息服务动作catkin_package() 指定catkin信息给编译系统生成Cmake文件add_library、add_executable() 指定生成库文件、可执行文件target_link_libraries() 指定可执行文件去链接哪些库catkin_add_gtest() 添加测试单元install() 生成可安装目标
package.xml
定义package属性,包名、版本号、作者、依赖项等
其模板类似于
<package>   <!--根标签-->
    <name>               <!--包名-->
    <version>            <!--版本号-->
    <description>        <!--包描述-->
    <maintainer>         <!--维护者-->
    <license>            <!--软件许可-->
    <buildtool_depend>   <!--编译工具-->
    <build_depend>       <!--编译时的依赖--> #可能需要我们修改
    <run_depend>         <!--运行时的依赖--> #可能需要我们修改
<package>      <!--根标签-->
manifest.xml
rosbuild编译系统使用的包清单,类似于catkin的package.xml
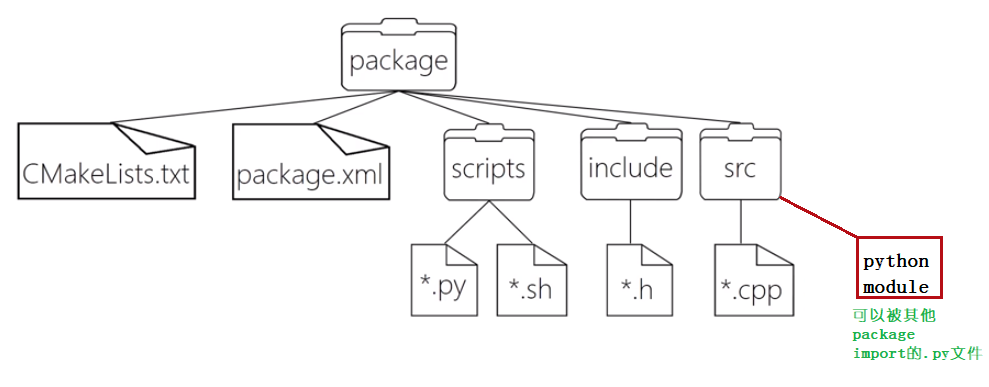
ros中可执行程序的来源——代码文件
脚本(shell、python);c++ 头文件、源文件
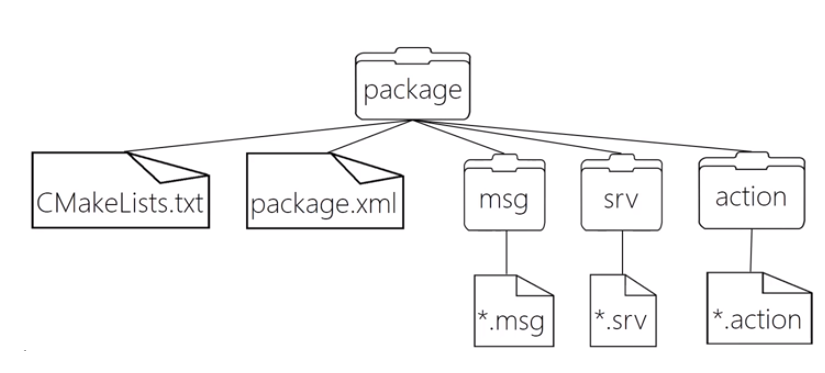
通信格式
除了上述文件,还可以放置一些自定义的通信格式,如:
- 消息(
msg) - 服务(
srv) - 动作(
action)
launch以及配置文件
launch文件(launch)
配置文件(yaml)
比如多个可执行文件,不用一个个执行,将其放入launch,其可一次性执行多个可执行文件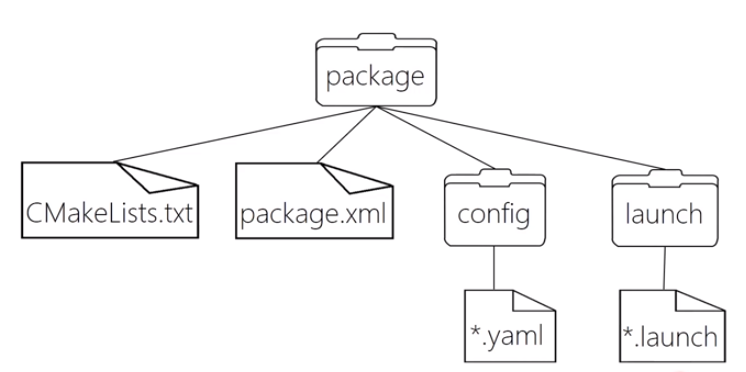
整体

常用包管理指令
1、rospack
查找某个pkg的地址rospack find package_name列出本地所有pkg
rospack list
2、roscd
跳转到某个pkg路径下roscd package_name
3、rosls
列举某个pkg下的文件信息rosls package_name
4、rosed (vi)
编辑pkg中的文件rosed package_name file_name
5、catkin_create_pkg
创建一个pkgcatkin_create_pkg <pkg_name> \[deps] #包需要的依赖
6、rosdep
安装某个pkg所需要的依赖rosdep install \[plg_name]
sudo apt-get install tree可以图形化显示工程结构目录
然后,创建ROS工作空间
初始化
catkin_make
再查看一下目录

只看一级目录
tree -L 1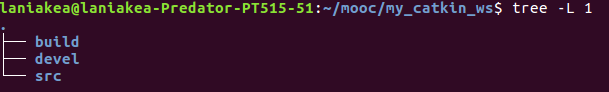
先创建一个test1
catkin_create_pkg test1
再创建一个有依赖的包test2
catkin_create_pkg test2 roscpp rospy std_msgs nav_msgsroscpp ros中c++编程的APIrospy ros中Python编程的APIstd_msgs 涉及通信nav_msgs 和导航相关
查看目录
可以发现,有依赖的包test2比没有依赖的test1多一个src文件夹
放头文件的include
再来看一下这两个包中的CMakeList.txt和package.xml有什么不同CMakeList.txt
- test1
find_package(catkin REQUIRED)
- test2
find_package(catkin REQUIRED COMPONENTS
  nav_msgs
  roscpp
  rospy
  rospystd_msgs
)
package.xml
- test1
<buildtool_depend>catkin</buildtool_depend>
- test2
<buildtool_depend>catkin</buildtool_depend>
<build_depend>nav_msgs</build_depend>
<build_depend>roscpp</build_depend>
<build_depend>rospy</build_depend>
<build_depend>rospystd_msgs</build_depend>
<build_export_depend>nav_msgs</build_export_depend>
<build_export_depend>roscpp</build_export_depend>
<build_export_depend>rospy</build_export_depend>
<build_export_depend>rospystd_msgs</build_export_depend>
<exec_depend>nav_msgs</exec_depend>
<exec_depend>roscpp</exec_depend>
<exec_depend>rospy</exec_depend>
<exec_depend>rospystd_msgs</exec_depend>
执行课程提供的的demo,记得放到工作空间下的src中
git clone https://github.com/sychaichangkun/ROS-Academy-for-Beginners.git下面为上述网页中remaind中介绍的常用包
| 软件包 | 内容 |
|---|---|
| robot_sim_demo | 机器人仿真程序,大部分示例会用到这个软件包 |
| topic_demo | topic通信,自定义msg,包括C++和python两个版本实现 |
| service_demo | service通信,自定义srv,分别以C++和python两种语言实现 |
| action_demo | action通信,自定义action,C++和python两种语言实现 |
| param_demo | param操作,分别以C++和python两种语言实现 |
| msgs_demo | 演示msg、srv、action文件的格式规范 |
| tf_demo | tf相关API操作演示,tf示例包括C++和python两个版本 |
| name_demo | 演示全局命名空间和局部命名空间下参数的提取 |
| tf_follower | 制作mybot机器人 实现mybot跟随xbot的功能 |
| urdf_demo | 创建机器人urdf模型,在RViz中显示 |
| navigation_sim_demo | 导航演示工具包,包括AMCL, Odometry Navigation等演示 |
| slam_sim_demo | 同步定位与建图演示,包括Gmapping, Karto, Hector等SLAM演示 |
| robot_orbslam2_demo | ORB_SLAM2的演示 |
| ros_academy_for_beginners | Metapacakge示例,依赖了本仓库所有的pacakge |
然后在你创建的工作空间中运行,其会安装demo中所需要使用的依赖,也就是定义在每个package下的xml文件中的东西
rosdep install --from-paths src --ignore-src --rosdistro=kinetic -y然后编译我们的工作空间
catkin_make再用source 刷新一下
source ~/catkin_ws/devel/setup.bash注意一下上面的catkin_ws是官方定义的工作空间名,像我的是my_catkin_ws,对应的命令也就是source ~/mooc/my_catkin_ws/devel/setup.bash
使用该命令可以查看已在我们工作空间的包(和Python有点相似,每个工作空间是独立的,可以配不同的包)
rospack list | grep my_catkin_ws
但是使用source命令只在一个命令框中有效,换了命令框又要再执行一次,为了解决这个问题,我们把它写入根目录下的.bashrc文件
echo "source ~/mooc/my_catkin_ws/devel/setup.bash" >> ~/.bashrc因为Linux每打开一个终端都会执行一次.bashrc文件中的内容
我们可以查看一下.bashrc文件中的内容
其最后两行都是我们添加的,倒数第二行是安装ros时候添加的,最后一行也就是刚才加的.
rospack find test2定位包的路径
查看文件
rosls topic_demo/定位到包中文件
rosed topic_demo CMakeList.txtcd到工程包中
roscd robot_sim_demo/这其中就是仿真程序
查看一下里面的文件结构
tree
param 通常储存一些参数scriptsPython脚本urdf机器人模型参数
Metapacakge
sudo apt-get install ros-kinetic-desktop-full ros-kinetic-desktop-full就是Metapacakge
是虚包,依赖许多组件stack 软件包集
- eg.Navigation
其中的CMakeList.txt
cmake_minimum_required(VERSION 2.8.3)
project(robot_navigation)
find_package(catkin REQUIRED)
catkin_metapackage() #声明当前包是metapackage其依赖包在.xml文件中
将具有相似功能的安装包组合起来
| metapackage名 | 描述 | 连接 |
|---|---|---|
| moveit | 运动规划相关(主要是机械臂) | github网址 |
| navigation | 导航相关 | github网址 |
| image_pipeline | 图形获取、处理等 | github网址 |
| vision_opencv | ROS与OpenCV交互 | github网址 |
| turtlebot | Turtlebot机器人相关 | github网址 |
| pr2_robot | pr2机器人驱动 | github网址 |
评论
登录后参与技术讨论,分享你的经验与见解。
登录 / 注册暂无评论