OpenCV学习——颜色识别的简单应用(一)
文章目录
第1步:获取到桌球台的图像信息
需要获取桌面固定区域的实时图像(这里为了方便,直接截取了一张图片)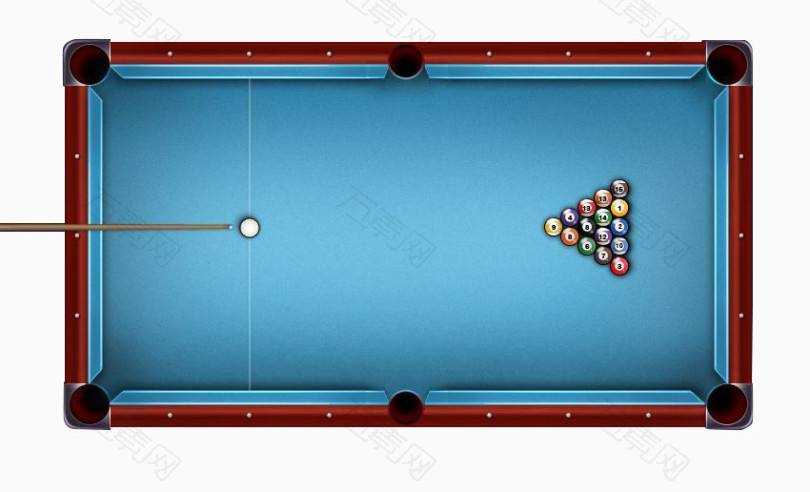
第2步:识别出球杆和白球
创建滑条
from cv2 import cv2
import numpy as np

def empty(a):
    pass

cv2.namedWindow("TarckBars")
cv2.resizeWindow("TarckBars",640,240)
cv2.createTrackbar("Hue Min", "TarckBars", 0, 180, empty)
cv2.createTrackbar("Hue Max", "TarckBars", 180, 180, empty)
cv2.createTrackbar("Sat Min", "TarckBars", 0, 255, empty)
cv2.createTrackbar("Sat Max", "TarckBars", 255, 255, empty)
cv2.createTrackbar("Lig Min", "TarckBars", 0, 255, empty)
cv2.createTrackbar("Lig Max", "TarckBars", 255, 255, empty)
导入我们的图片
img = cv2.imread(图片路径)
#将图片的颜色空间转换到HSV
hsv = cv2.cvtColor(img, cv2.COLOR_BGR2HSV)
通过读取滑条数值调整颜色区间
while True:
    h_min = cv2.getTrackbarPos("Hue Min","TarckBars")
    h_max = cv2.getTrackbarPos("Hue Max","TarckBars")
    s_min = cv2.getTrackbarPos("Sat Min","TarckBars")
    s_max = cv2.getTrackbarPos("Sat Max","TarckBars")
    v_min = cv2.getTrackbarPos("Lig Min","TarckBars")
    v_max = cv2.getTrackbarPos("Lig Max","TarckBars")
    #颜色区间 [lower ~ upper]
    lower = np.array([h_min,s_min,v_min])
    upper = np.array([h_max,s_max,v_max])
    #分割出颜色区间
    mask = cv2.inRange(hsv, lower, upper)
    res = cv2.bitwise_and(img, img, mask= mask)
    #显示
    cv2.imshow("img_mask", mask)
    cv2.imshow("img_res", res)
    cv2.waitKey(1)
然后我们拖动滑条,慢慢找到阈值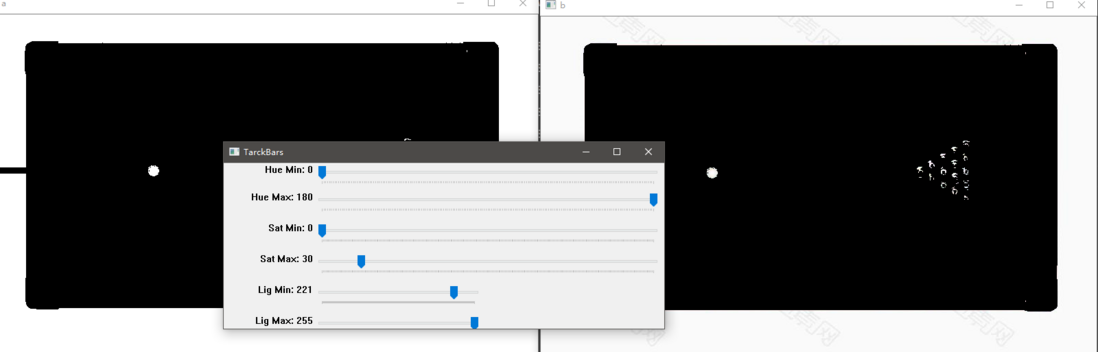
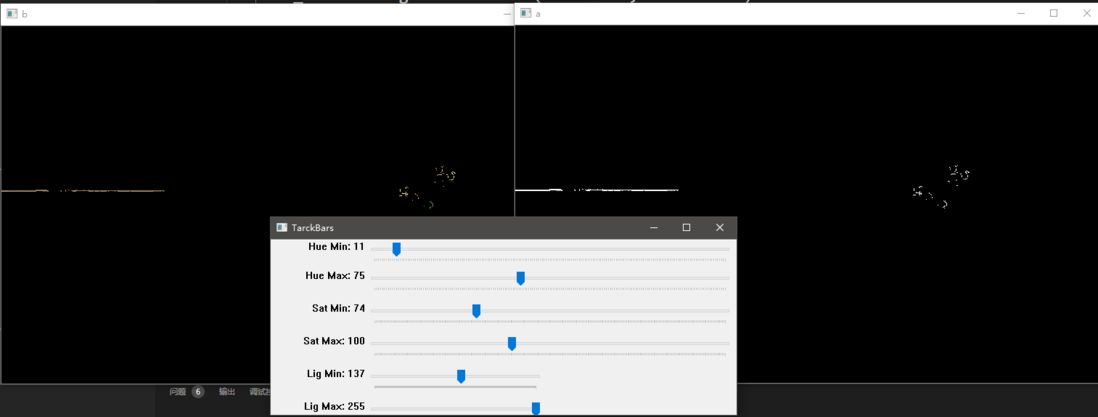
颜色区间
    [0,0,221] — [180,30,255] 这个是白球的
    [11,74,137] — [75,100,255] 这个是球杆的
但是我们发现,图像上还有很多白点(其他球中间的白色/和球杆颜色差不多), 所以我们要排除它们
def getBallArm(imgHSV):
    lowerb =np.array([11, 74, 137])
    upperb =np.array([75, 100, 255])
    mask = cv2.inRange(imgHSV, lowerb, upperb)
    #提取轮廓
    conts, hier = cv2.findContours(mask, cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE)
    xs, ys, ws, hs = 0,0,0,9999
    for cnt in conts:
        area = cv2.contourArea(cnt)
        #看图,我们发现球杆比其他噪点的面积都大
        #所以我们判断面积小于50的,我们就排除
        if area > 50:
            peri = cv2.arcLength(cnt, True)
            approx = cv2.approxPolyDP(cnt, 0.02*peri, True)
            x, y, w, h = cv2.boundingRect(approx)
            #看图,球杆识别出来有两段,我们只需要球杆顶部
            #所以我们判断 水平方向时: 高度小的是顶部
            #            垂直方向时: 宽度小的是顶部
            #这里只写了水平方向时,需要的可以自己加
            if h < hs:
                xs, ys, ws, hs = x,y,w,h
    #这里判断了球杆是否垂直
    if ws > hs:
        cv2.putText(img, "level",  (xs + (ws//2 - 10), ys + (hs//2 - 10)), cv2.FONT_HERSHEY_COMPLEX, cv2.CHAIN_APPROX_SIMPLE, (0,255,0),2)
    cv2.rectangle(img, (xs,ys), (xs+ws,ys+hs), (255,0,255), 1)
    return xs, ys, ws, hs
def getWhiteBall(imgHSV):
lowerb =np.array([0, 0, 221])
upperb =np.array([180, 30, 255])
mask = cv2.inRange(imgHSV, lowerb, upperb)
#提取轮廓
conts, hier = cv2.findContours(mask, cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE)
x,y,w,h = 0,0,0,0
for cnt in conts:
area = cv2.contourArea(cnt)
#同上,通过面积去除噪点
if area > 100 and area < 180:
peri = cv2.arcLength(cnt, True)
approx = cv2.approxPolyDP(cnt, 0.02*peri, True)
x, y, w, h = cv2.boundingRect(approx)
cv2.rectangle(img, (x,y), (x+w,y+h), (255,0,255), 2)
return x,y,w,h
通过上面两个函数,我们就可以识别出球杆和白球了,并且我们也知道了它们的位置
第3步:绘制出球杆的辅助线
这里需要导入math
import math我们准备下面函数来对坐标进行归一化
def normalize(vx, vy):
    length = math.sqrt(vx * vx + vy * vy)
    return vx / length, vy / length
向一个方向向量延长dis距离
def extend(v1, v2, dis):
    norx, nory = normalize(v2[0] - v1[0], v2[1] - v1[1])
    px = v1[0] + dis * norx
    py = v1[1] + dis * nory
    return math.ceil(px), math.ceil(py)
获取白球和球杆的x y w h
ballX, ballY, ballW, ballH = getWhiteBall(imgHSV)
armX, armY, armW, armH = getBallArm(imgHSV)
#计算白球的中心点
ballCentX, ballCentY = ballX, ballY + (ballH / 2.0)
#计算球杆顶部的中心点
armCentX, armCentY = armX + armW, armY + (armH / 2.0)
画出辅助线
px,py = extend((armX, armCentY), (armCentX, armCentY), 500)
#画出辅助线
cv2.line(img, (armX, math.ceil(armCentY)), (px, py), (0, 0, 0), 2)
#显示
cv2.imshow('img', img)
cv2.waitKey(0)
看效果
评论
登录后参与技术讨论,分享你的经验与见解。
登录 / 注册暂无评论